
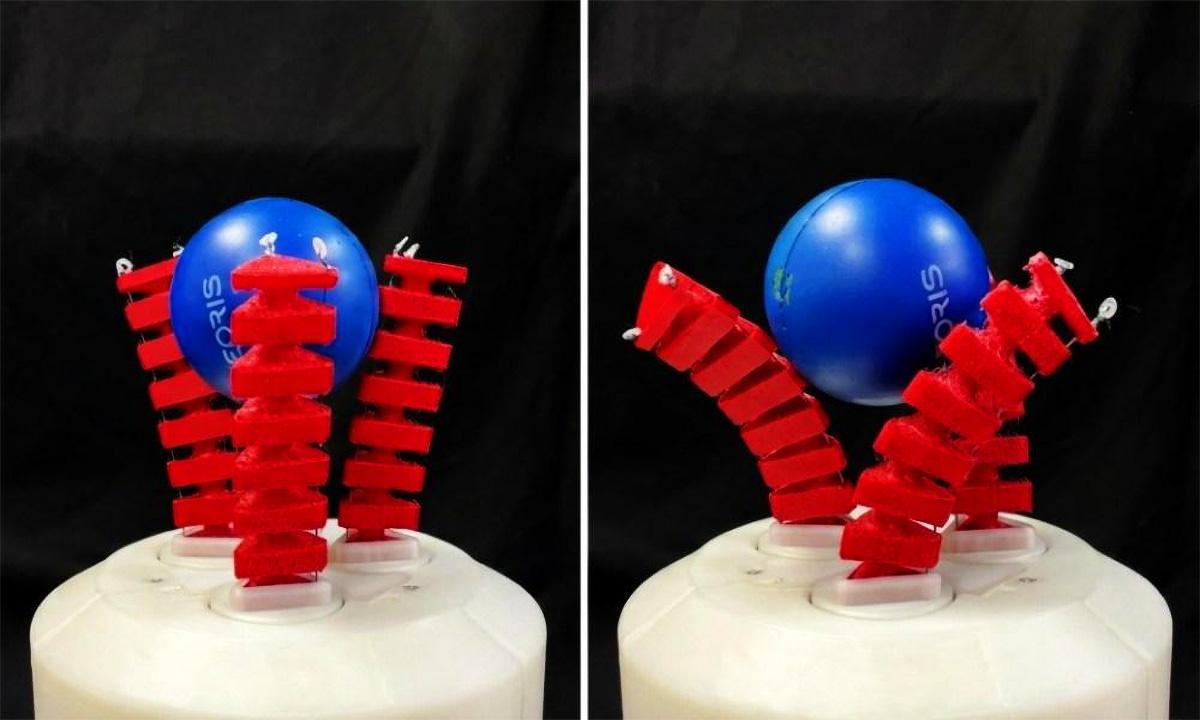
Екип от изследователи от Държавния университет на Навара (UPNA) и Университета „Карлос III“ в Мадрид (UC3M) представи мек роботизиран захващач, който надхвърля простото хващане на обекти. Системата може да търкаля обекти и да променя ориентацията им между пръстите си, без да е необходимо да ги пуска или поставя върху повърхност, за да ги хване отново. Тази сръчност, известна като манипулация с ръка, все още е рядкост при този тип механизми.
Разработката има за цел да преодолее класическо ограничение. Гъвкавостта на меките нокти им позволява да се адаптират към много различни форми, размери и твърдост, но постигането на фини движения след хващане често е трудно. Изследователите са публикували резултатите си в научното списание Bioinspiration & Biomimetics , където описват архитектура, предназначена да подобри този манипулационен капацитет.
Дизайн с три пръста и координирани движения
Хващачът се състои от три меки пръста, всеки с три степени на свобода . В допълнение към огъването, те могат да се въртят около собствената си ос. Чрез координиране на тези движения, устройството позволява на обекта да се върти непрекъснато, докато остава захванат. Идеята е да се разделят две действия, които са свързани в много гъвкави системи: затваряне на пръстите около детайла и след това промяна на неговата позиция.
Изследователите сравняват резултата с ежедневни жестове. Подобно е на завъртането на буркан в ръката ви, за да прочетете етикета, без да го оставяте, или на движението на развиване на крушка. За човек това е почти автоматично; за мек робот това изисква контролиране на силите на захващане, относителните премествания и деформациите на материалите, които не се държат като конвенционална твърда връзка.
Екипът не се опитва да възпроизведе човешка ръка, а по-скоро да даде на машината част от ръчната сръчност, използвана ежедневно. На практика това позволява обектът да бъде преориентиран преди употреба, поставен в различна позиция или подготвен за последваща задача, без да се инициира нов цикъл на захващане.
Приложения, тестване и финансиране
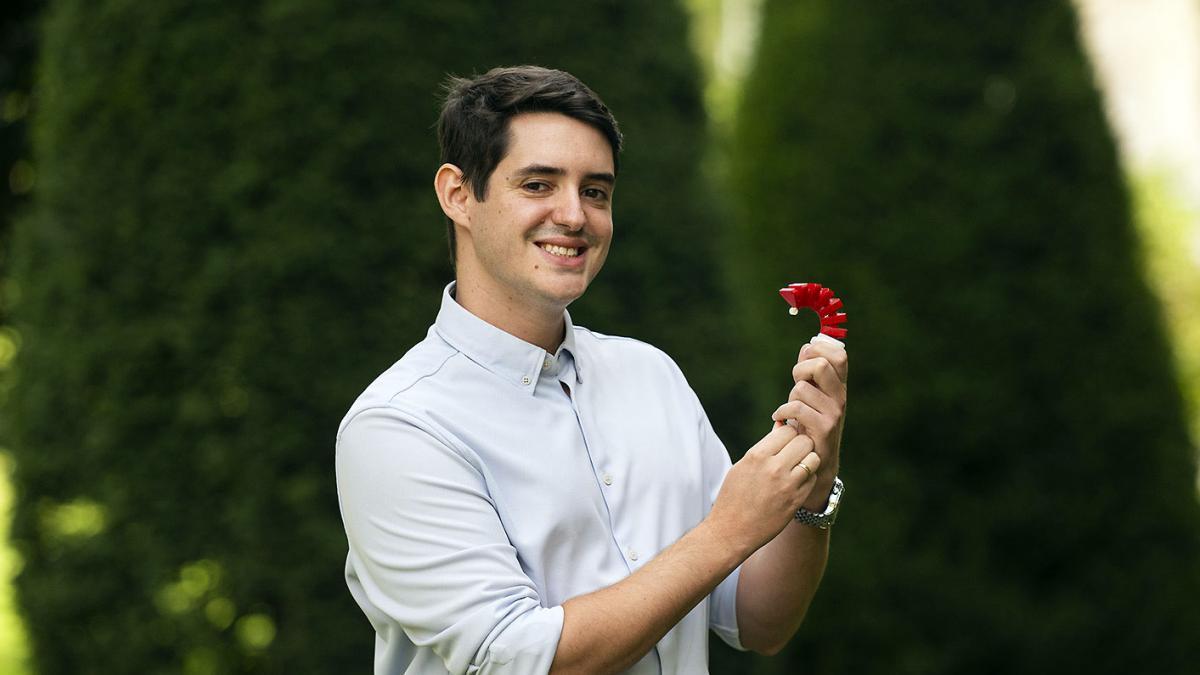
Дизайнът е модулен. Всеки от трите пръста може да се сглобява и разглобява отделно , така че повреден елемент може да бъде сменен, без да се сменя целият нокът. Тази функция улеснява експериментирането с различни конфигурации и може да опрости поддръжката при бъдещи разработки.
По време на тестовете изследователите са използвали голямо разнообразие от предмети: бутилка с вода, кофа, пакет кърпички, въртяща се играчка, 3D-отпечатана фигурка, гумено пате, няколко плюшени играчки, отвертка и изкуствена роза . Същата стратегия е използвана за задържане на предмети с различни размери, форми и твърдост, както и за завъртането им, без първо да се освобождава хватката.
Потенциалните приложения обхващат задачи, при които роботът трябва да регулира захвата си върху обект, без да се налага да го пуска и хваща отново. Примерите включват ориентиране на детайл преди сглобяване , работа с деликатни или неправилно оформени продукти, сортиране на поръчки, подготовка на лабораторни материали или работа с предмети, които променят формата си. Споменатите сектори включват хранително-вкусовата промишленост, логистиката, лабораториите, производството и асистивната роботика.
Друга област, в която този подход е подходящ, е колаборативната роботика . В пространства, споделяни от хора и машини, меките системи могат физически да се адаптират към по-малко структурирана среда, отколкото традиционната индустриална клетка. Възможността за преориентиране на обект в самия захват разширява операциите, които могат да бъдат извършени с едно захващане.
Проектът е финансиран от проектите ADAPTA и SIROCO , насърчавани от Министерството на науката, иновациите и университетите, заедно със средства от ЕФРР от Европейския съюз. Авторите на изследването са Карлос Реланьо Гиберт от Държавния университет на Навара (UPNA) и Алберто Родригес-Санц, Лисбет Мена и Консепсион А. Монхе от Лабораторията по роботика в Университета „Карлос III“ в Мадрид (UC3M).
За разлика от твърдите промишлени роботи, които обикновено трябва предварително да знаят точната геометрия на това, което ще вземат, меките роботи предлагат по-голяма адаптивност към допир. Това не елиминира нуждата от визия, контрол и планиране, но намалява зависимостта от специфична форма и отваря вратата за работа с крехки или непредсказуеми обекти с по-голям марж на безопасност.
Този напредък все още е във фазата на експериментално изследване. Тестовете показват, че архитектурата работи с изследвания набор от обекти, въпреки че нейното внедряване върху реални производствени линии ще зависи от фактори като скорост на цикъла, повторяемост, поддръжка и интеграция с други системи. Ако тези условия могат да бъдат изпълнени, без да се жертва механичната простота, манипулирането в рамките на захващащото устройство би могло да елиминира спомагателните операции в задачи, които понастоящем изискват освобождаване, препозициониране и повторно захващане.